按键与开关
查询单条总线下的设备
命令功能
i****2cdetect -y i2cbus用于查询某条总线下的设备。
参数说明
| 参数 | 说明 |
|---|---|
| i2cbus | 由I2C总线数量决定,对应i2cdetect -l扫描的序号。 |
使用实例
i2cdetect -y 0
回显如下:
root@ubuntu:~# i2cdetect -y 0
     0  1  2  3  4  5  6  7  8  9  a  b  c  d  e  f
00:
10:
20:
30: -- -- -- -- -- -- -- --
40:
50: -- -- 52 -- -- -- -- -- -- -- 5a -- -- -- -- --
60:
70:
父主题: 使用示例
I2C与串口基础函数
:::note 说明
- 使用基础函数需要通过命令安装以下依赖,请提前参见配置网络章节为开发者套件共享网络。
-
安装smbus2库。
conda install -c conda-forge smbus2 -
安装pyserial模块。
pip install pyserial
-
- 从设备的地址以及寄存器地址均可以通过I2C-tools查到,如果是标准设备,一般会有统一的地址。 :::
表1 I2C常用函数代码
| 命令/代码 | 说明 |
|---|---|
| import smbus2 | 导入smbus2库。 |
| bus = smbus2.SMBus(7) | 初始化I2C总线,7表示默认I2C总线为i2c-7。 |
| read_byte_data(i2c_addr) | 从设备读取一个字节,i2c_addr为查到的从设备地址。 |
| write_byte_data(i2c_addr) | 向设备写入一个字节。 |
| read_word_data(i2c_addr, register) | 从给定的寄存器中读取一个字(2个字节),register为从设备寄存器地址。 |
| write_word_data(i2c_addr, register) | 将一个字(2个字节)写入给定的寄存器。 |
开发者套件的40Pin接口上默认串口为引脚8(UART0_TX)、10(UART0_RX),对应的串口号为“/dev/ttyAMA0”。也可连接USB0作为串口,对应的串口号为“ /dev/ttyUSB0”。
表2 串口常用函数代码
| 命令/代码 | 说明 |
|---|---|
| import serial | 导入pyserial模块。 |
| ser=serial.Serial("/dev/ttyUSB0",115200) | 使用USB连接串行口,打开串行口,设置波特率。 |
| ser=serial.Serial("/dev/ttyAMA0",115200) | 使用开发者套件GPIO口连接串行口,打开串行口,设置波特率。 |
| ser=serial.Serial("com3",115200) | Windows系统使用com3口连接串行口,打开串行口,设置波特率。 |
| ser.readline() | 读一行数据,以“/n”结束。 |
| ser.read(n) | 读n个字符。 |
| data = “Hello!” ser.write(data.encode()) | 写入二进制编码的字符串数据。 |
父主题: 使用串口与I2C-tools工具
综合使用示例
概述
基于I2C完成用户态下MPU6050传感器的调用和数据处理,且通过串口在PC上实现姿态可视化。
设备连线
使用USB转串口芯片(以CH343为例)、杜邦线若干,将传感器与开发者套件相连。
将CH343的TXD连接开发者套件的UART0_RX(10),CH343的RXD连接开发者套件的UART0_TX(8),GND接GND(6),再将USB转串口芯片连接PC。
表1 设备连线
| MPU6050 | 开发者套件管脚编号 | 开发者套件管脚名称 |
|---|---|---|
| VCC | 1 | 3.3V |
| GND | 9 | GND |
| IIC_SDA | 3 | I2C7-SDA |
| IIC_SCL | 5 | I2C7-SCL |
| MPU_INT | - | - |
| MPU_AD0 | - | - |
使用示例
-
单击链接,进入页面获取代码。
-
以root用户登录开发者套件,将代码包上传至开发者套件任意目录并解压,例如“/home/”。
unzip ascend_community_projects-310B.zipcd ascend_community_projects-310B/A200IDKA2MPU6050PostureVisualization其中“ascend_community_projects-310B/A200IDKA2MPU6050PostureVisualization/motion_display”中的“motion_display.pde”文件需在windows电脑中运行。
-
安装依赖。
-
安装smbus2库。
conda install -c conda-forge smbus2 -
安装pyserial模块。
pip install pyserial
-
-
参考设备连线连接开发者套件与PC,在PC等待驱动自动安装。
-
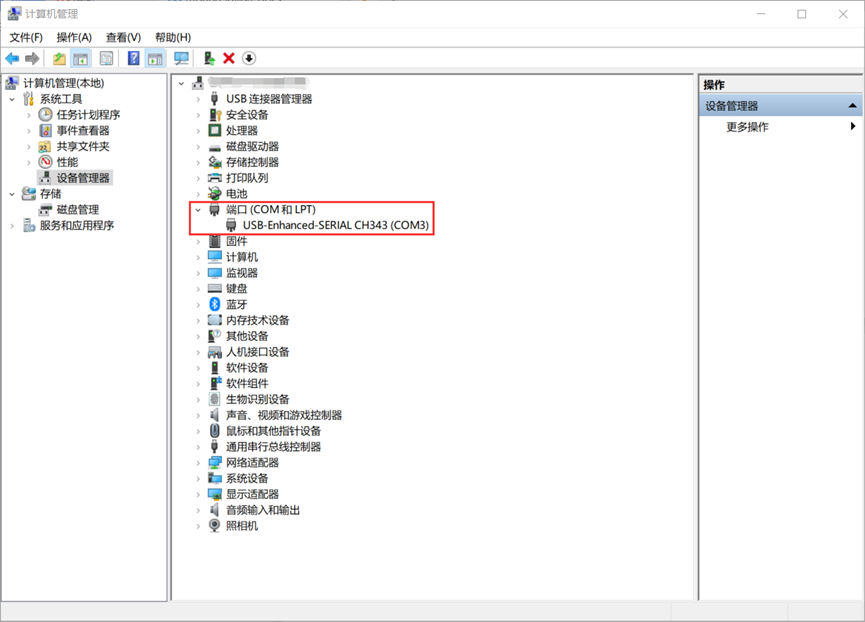
在PC中打开控制面板,进入“设备管理器>端口”查看对应端口是否出现,如图1所示。
图1 查看端口
-
进行数据传输与姿态可视化。
-
单击获取链接下载Processing工具。
-
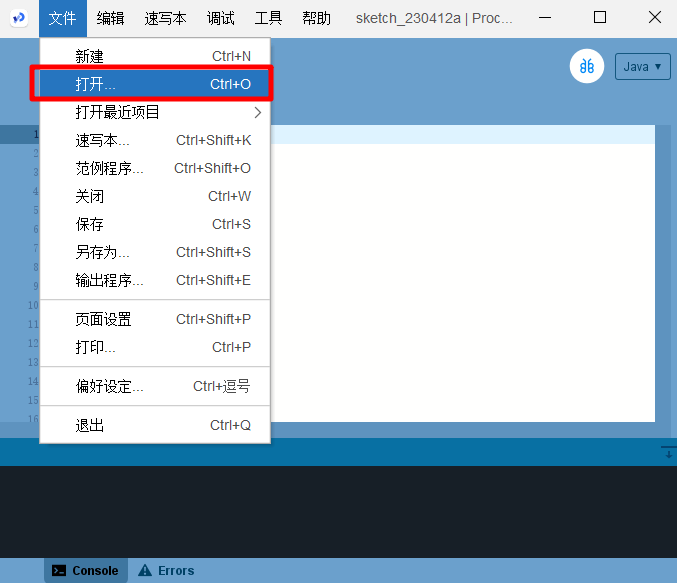
使用Processing工具选择“文件>打开”按钮打开2获取的“motion_display.pde”文件。
图2 选择文件
-
修改代码中的串口号,并单击运行按钮,如图3所示。
...void setup(){size(800, 480, P3D); // 创建一个高800、宽480的3D场景myPort = new Serial(this, "COM3", baudrate); // 根据电脑上查询到的端口号进行修改,例如此处为"COM3"}...图3 运行按钮

-
在开发者套件界面,执行以下命令启动数据传输与姿态可视化。
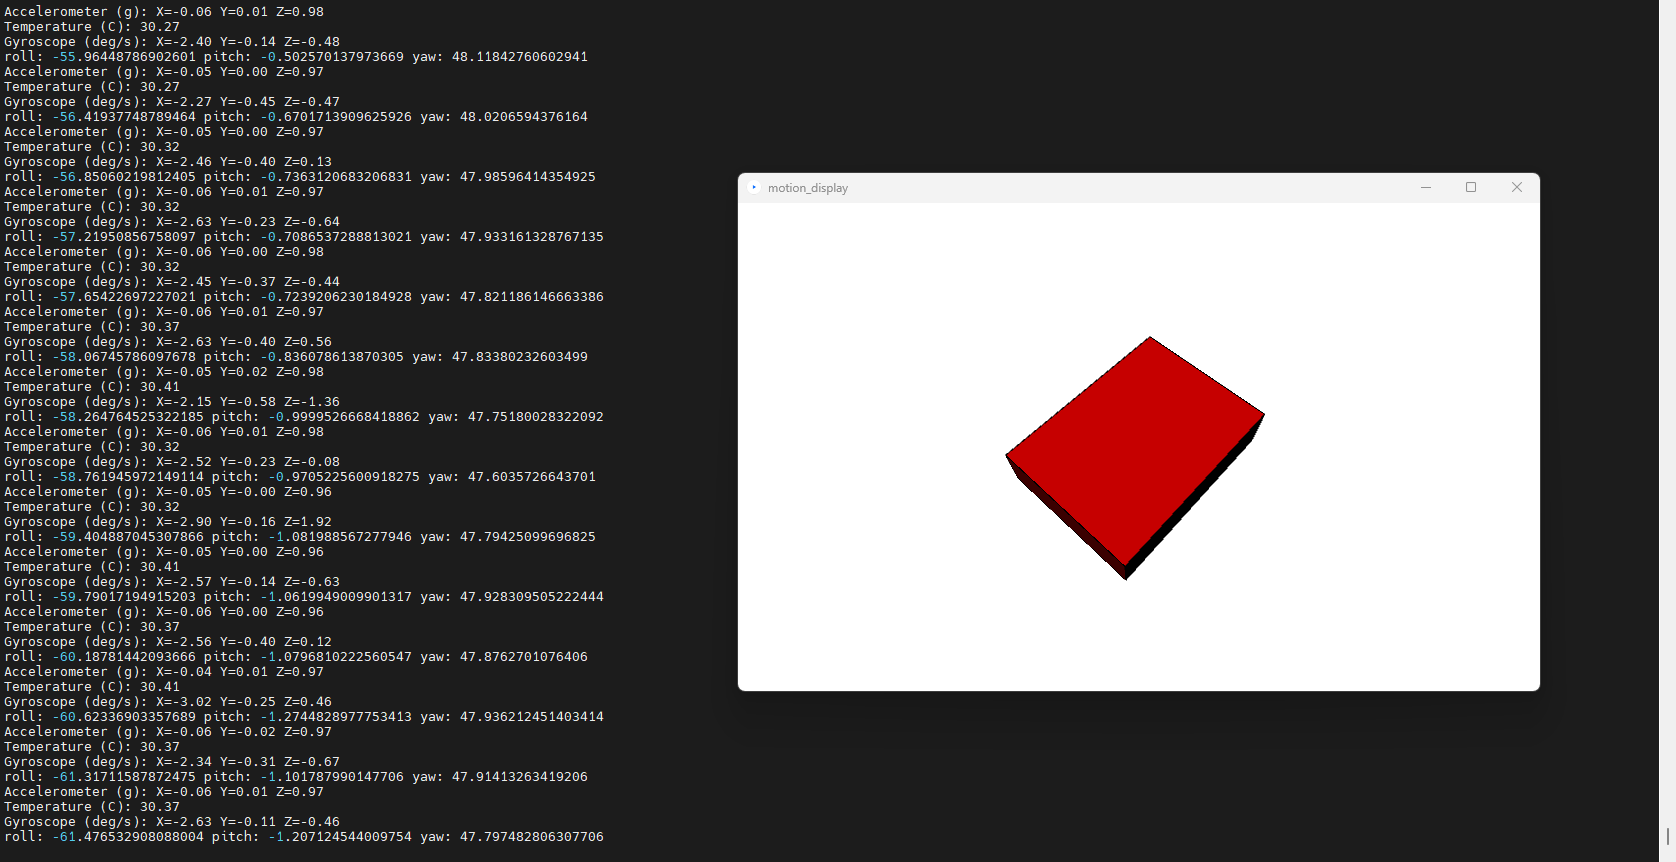
python mpu6050_motion.py在一定时间间隔持续打印输出姿态信息,并在processing中显示出模拟可视化状态,结果如图4所示。
图4 姿态可视化结果
-
父主题: 使用串口与I2C-tools工具
按键与开关
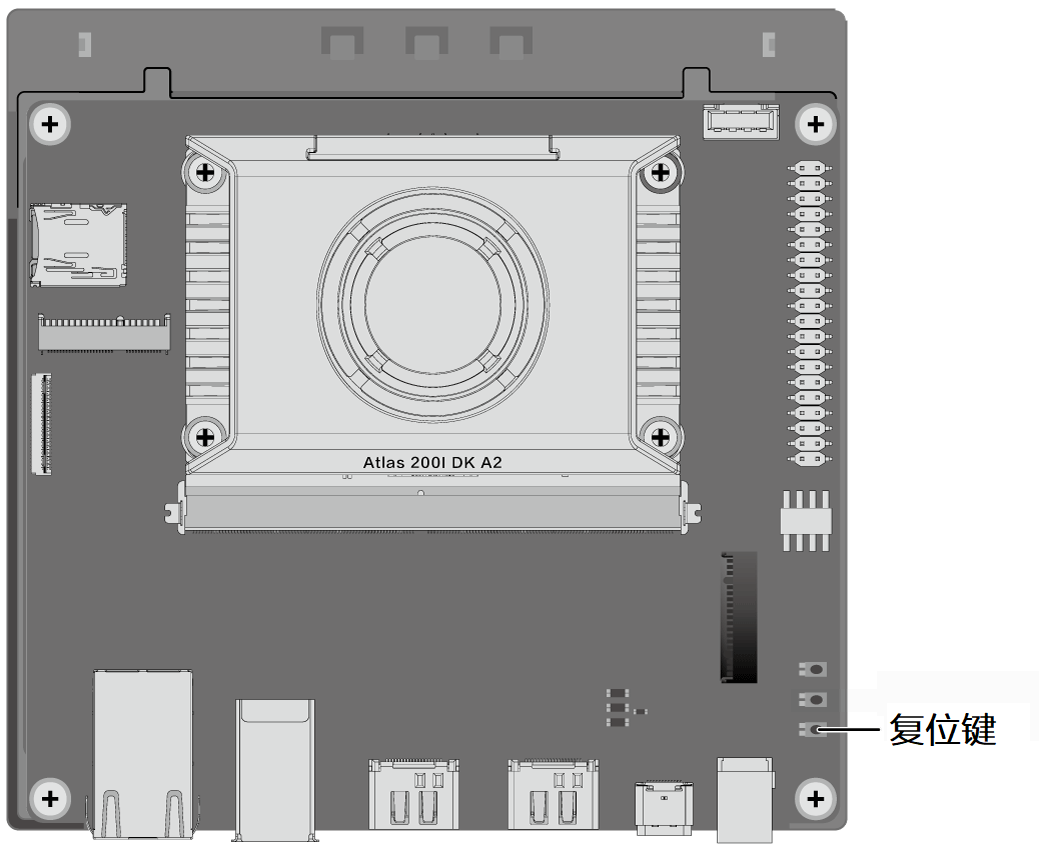
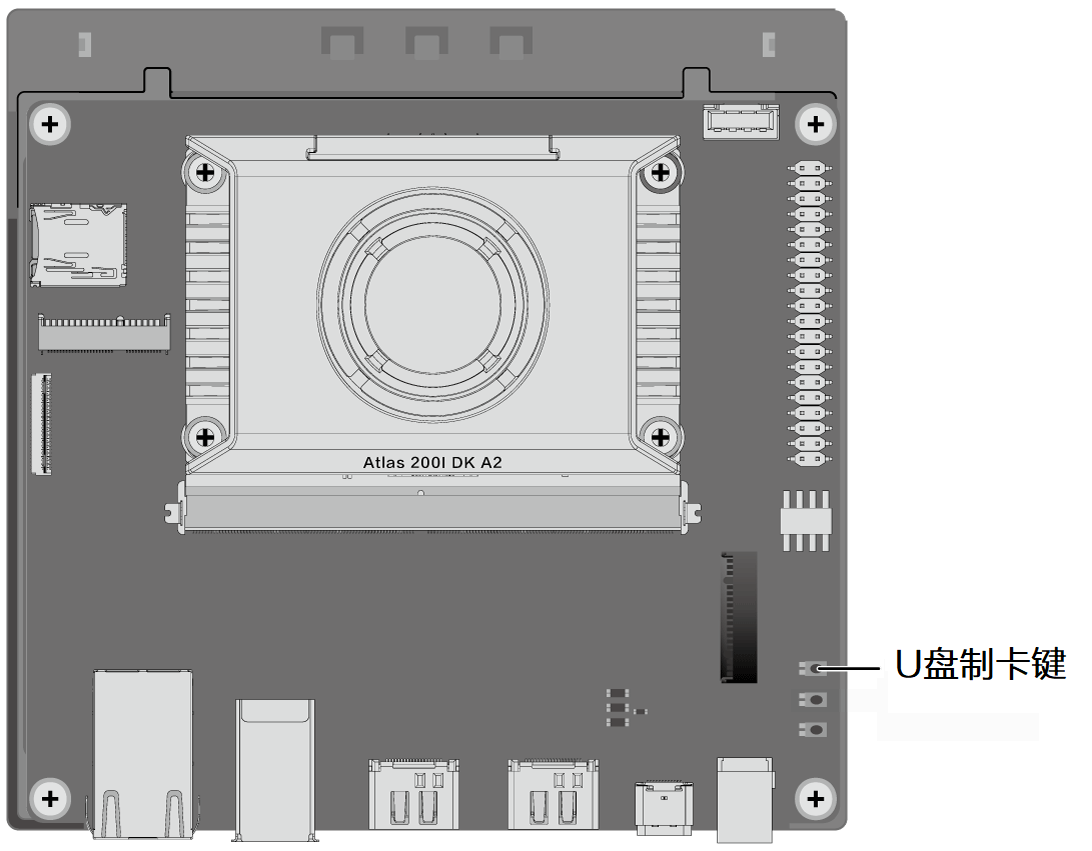
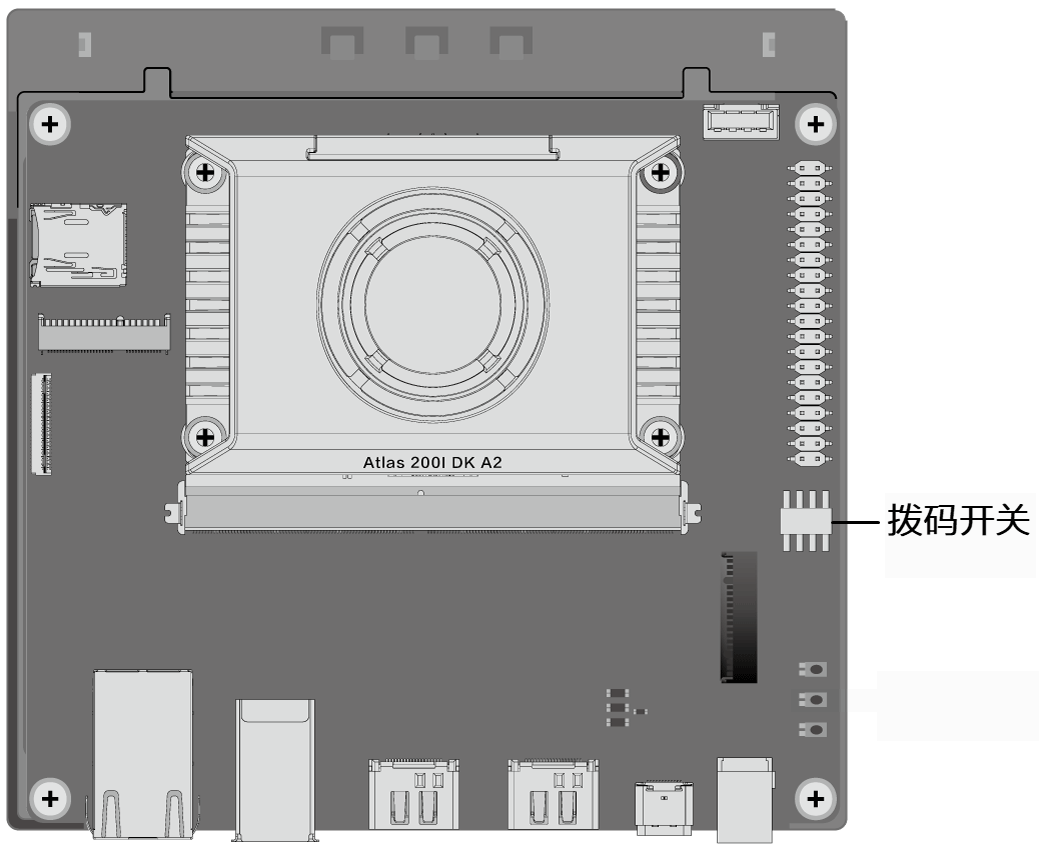
开发者套件对外提供一个开关机按键,一个U盘制卡按键、一个复位按键和一个拨码开关。
开关机按键
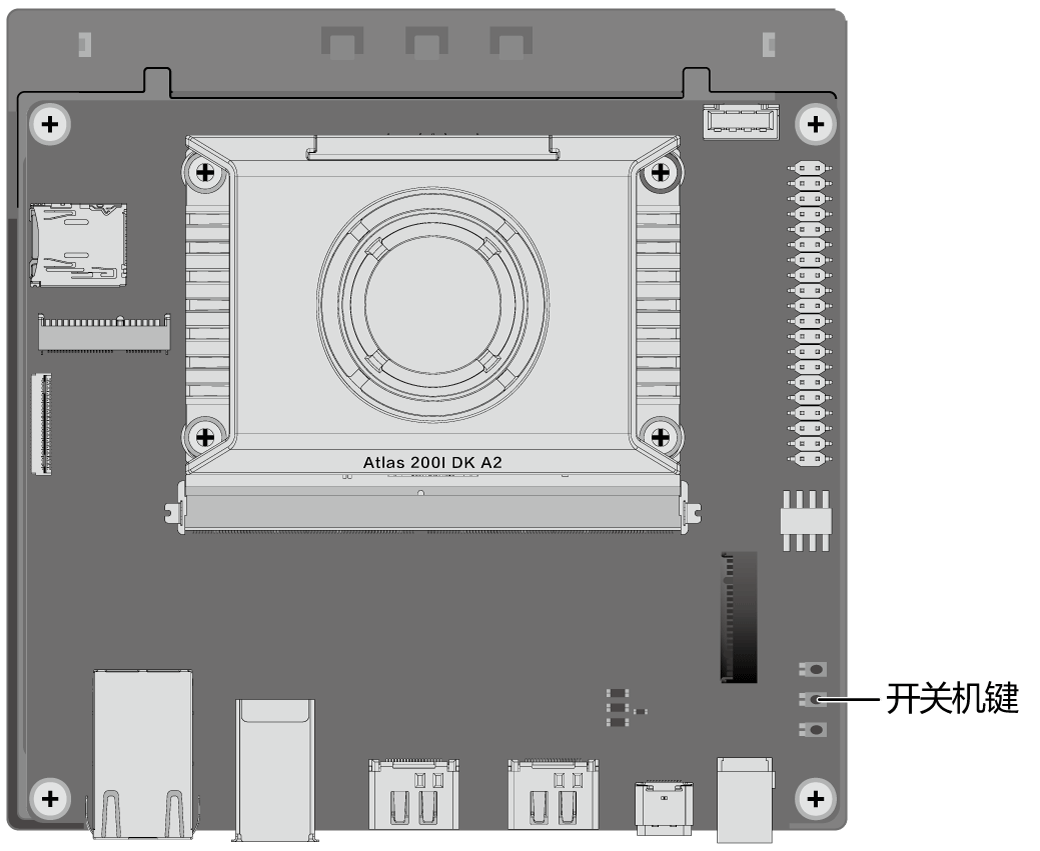
短按开关机按键,如图1所示,可实现开关机。
图1 Atlas 200I DK A2 开发者套件俯视图
复位按键
短按复位按键,如图2所示,可触发复位功能。
图2 Atlas 200I DK A2 开发者套件俯视图
U盘制卡按键
开发者套件的U盘制卡按键如图3所示,当前该按键暂不可用。
图3 Atlas 200I DK A2 开发者套件俯视图
拨码开关
拨码开关所在位置如图4所示。
图4 Atlas 200I DK A2 开发者套件俯视图
开发者套件的拨码开关上有四个开关,分别为1、2、3和4,如图5所示。其中开关1为预留开关,当前无功能。调整开关2、3、4可以选择开发者套件系统启动介质,当前仅支持SD卡启动,开关值如表1所示。
图5 拨码开关
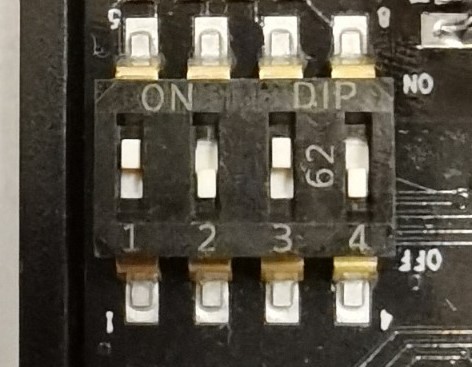
表1 拨码开关2,3与4的真值表
开关1的拨码方向 | 开关2的拨码方向 | 开关3的拨码方向 | 开关4的拨码方向 | 启动介质 |
|---|---|---|---|---|
任意 | OFF | ON | OFF | SD卡 |
其他 | 预留 | |||
LED状态灯
开发者套件有4个LED状态指示灯,如图1所示。
图1 LED位置标注图
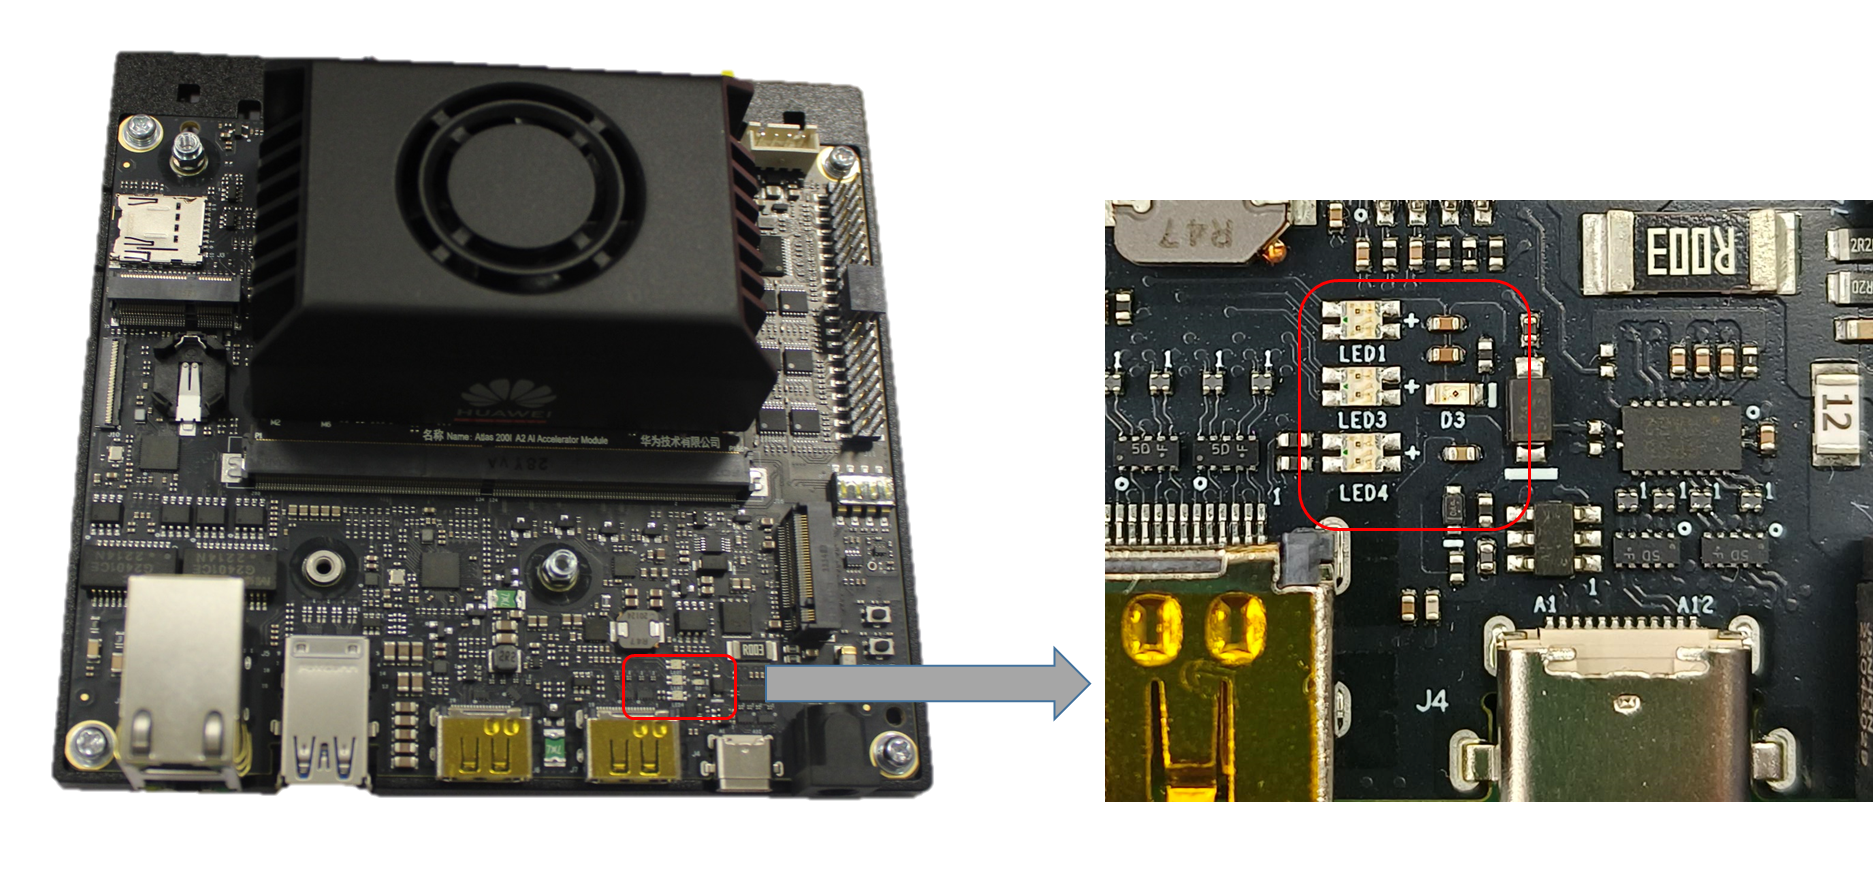
:::note 说明 指示灯丝印信息为LED1、LED3、LED4、D3。 :::
表1 LED1状态指示灯说明
| 指示灯状态 | 当前开发者套件状态 |
|---|---|
| 绿灯亮 | HBoot2启动成功,即将进入OS |
| 绿灯灭 | HBoot2启动失败 |
表2 LED3状态指示灯说明
| 指示灯状态 | 当前开发者套件状态 |
|---|---|
| 绿灯亮 | 文件系统启动成功 |
| 绿灯灭 | 文件系统启动失败 |
表3 LED4状态指示灯说明
| 指示灯状态 | 当前开发者套件状态 | 注意事项 |
|---|---|---|
| 绿灯亮 | 工作无异常 | 无 |
| 红灯亮 | 过温告警 | - 检查风扇状态 - 检查环境温度 - 下电降温 |
| 红灯灭 | 温度正常 | 无 |
表4 D3状态指示灯说明
| 指示灯状态 | 当前开发者套件状态 |
|---|---|
| 亮 | 上电 |
| 灭 | 下电 |
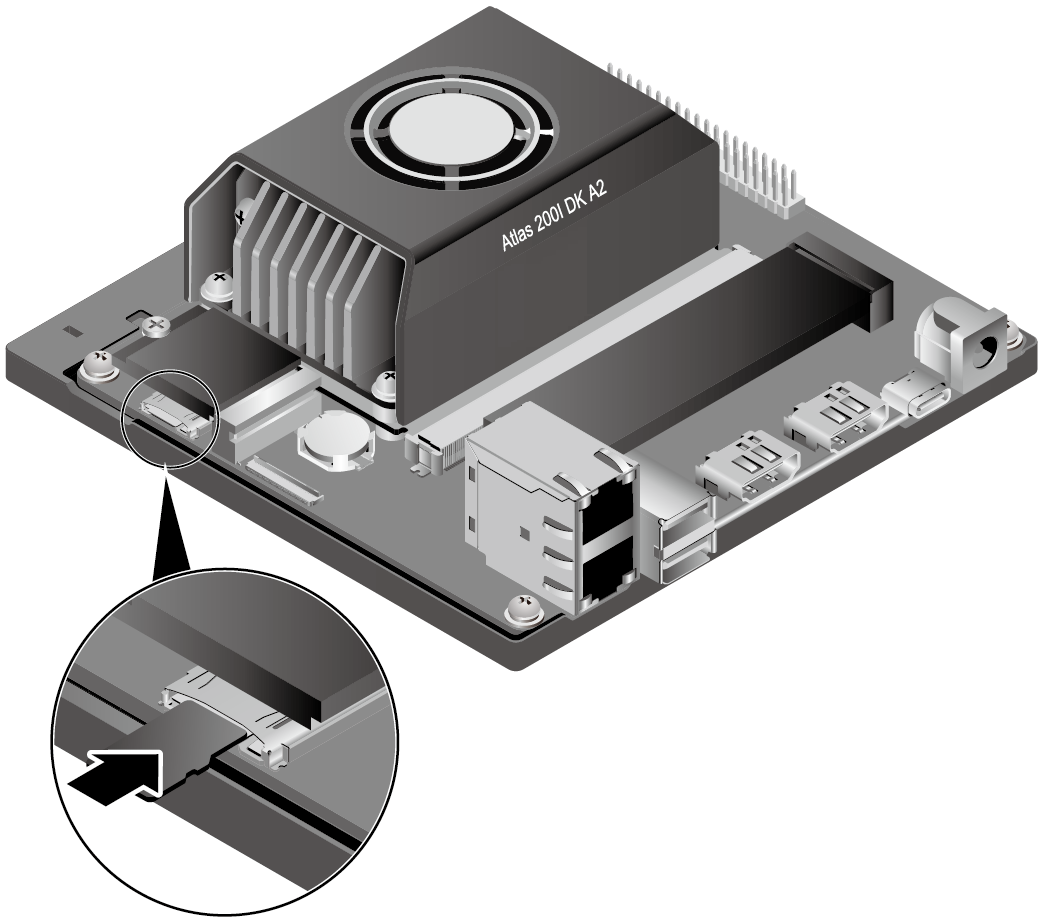
Micro SD卡接口
接口介绍
开发者套件对外提供一个Micro SD卡槽,接口类型是SD 3.0,向下兼容SD 2.0标准。推荐使用SD 3.0接口标准的Micro SD卡。
:::note 说明 Micro SD卡是基于Flash存储介质。当前业界使用较多的是NAND Flash,NAND Flash通过使用Floating Gate存储电子实现数据存储,电子在反复穿过Floating Gate后,会导致Floating Gate存储电子的能力变弱,最终导致击穿而无法存储数据。该特性是NAND Flash的通病,因此在使用NAND Flash时,要充分评估应用业务的写入数据量,避免提前写穿导致器件失效。 :::
接口示例
图1 Micro SD卡接口
风扇接口
接口介绍
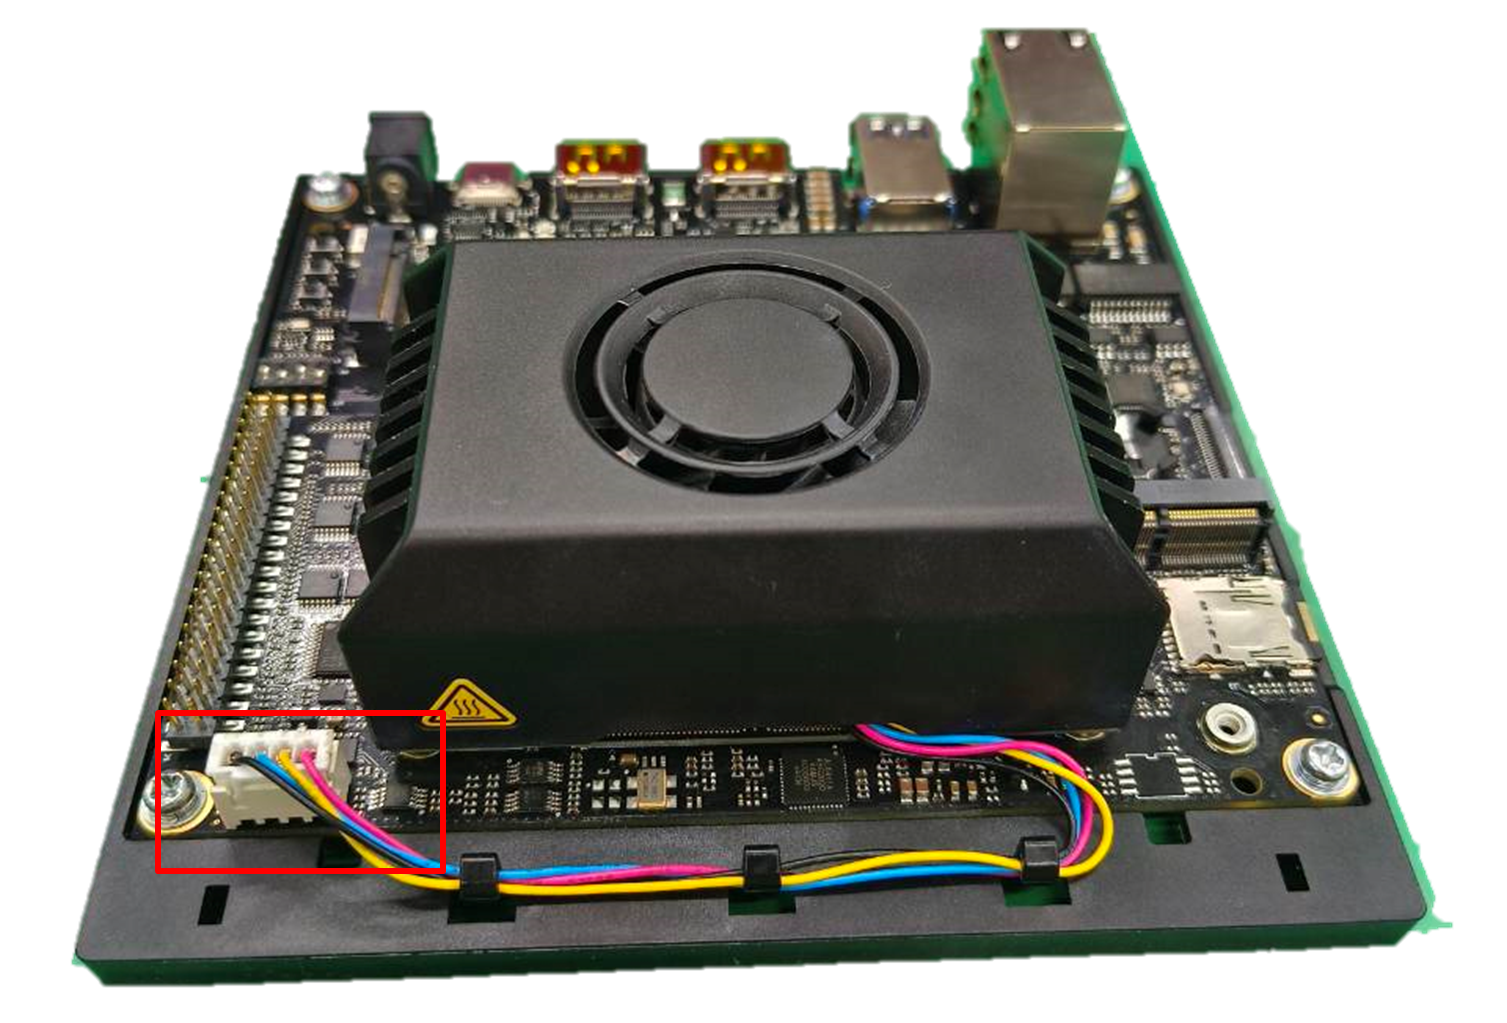
开发者套件底板上提供一个风扇接口,用于连接风扇为Atlas 200I A2 加速模块散热。
接口示例
图1 风扇
接口调用命令
-
查询设备的风扇模式。
npu-smi info -t pwm-modepwm-mode : manual表1 打印信息说明
字段 说明 pwm-mode 风扇模式。 有如下两种模式:
- manual:手动模式
- auto:自动模式
默认为自动模式。 -
查询设备风扇调速比。
npu-smi info -t pwm-duty-ratiopwm-duty-ratio(%) : 40表2 打印信息说明
字段 说明 pwm-duty-ratio(%) 风扇调速比 -
设置设备的风扇模式为手动模式。
npu-smi set -t pwm-mode -d 0Status : OKMessage : Set pwm manual mode success表3 参数说明
描述 风扇使能模式。分为手动模式、自动模式。默认为自动模式。
- 0:手动模式
- 1:自动模式 -
设置设备的风扇调速比为40。
npu-smi set -t pwm-duty-ratio -d 40Status : OKMessage : Set pwm duty ratio 40 success表4 参数说明
描述 风扇调速比 取值范围:[0-100] 默认40
自动模式下转速说明
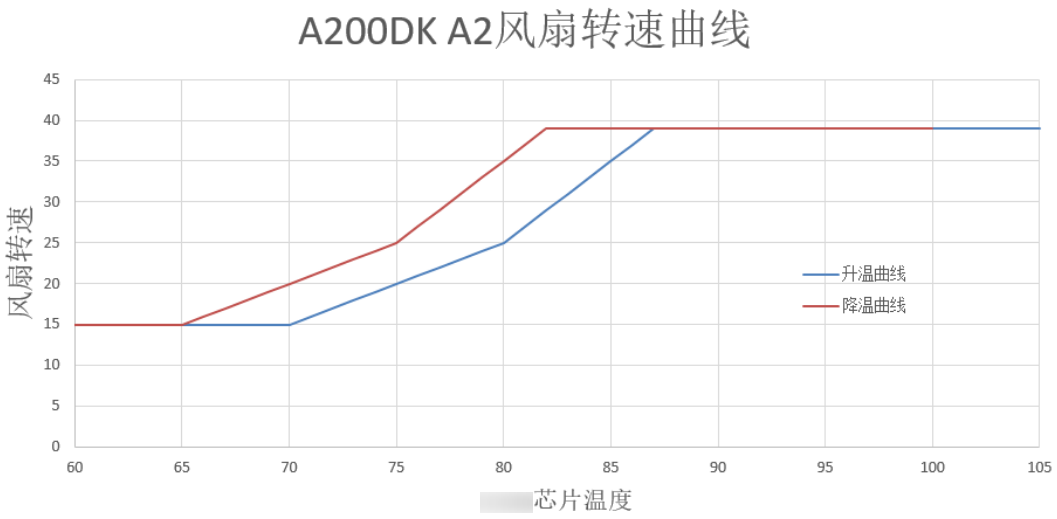
自动模式下,风扇转速随温度的变化情况如图2所示。
图2 风扇转速曲线
在线提单