语音控制
1. 模块概述
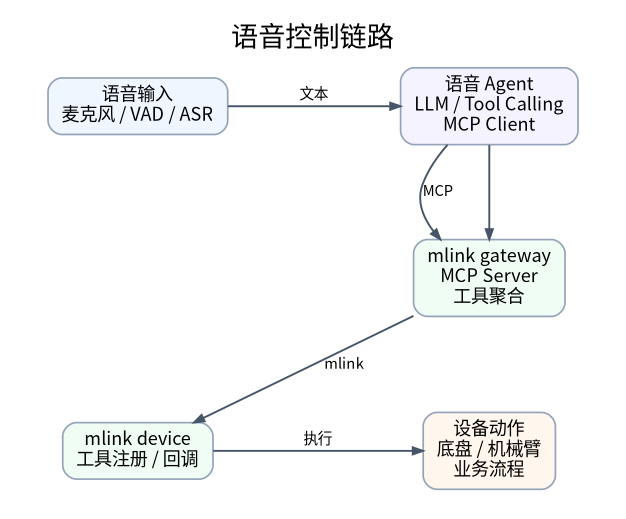
语音控制模块用于把机器人设备能力封装成 MCP 工具,并接入语音 Agent。用户通过麦克风说出自然语言指令后,Agent 完成 ASR、LLM 理解与 Tool Calling,再通过 mlink gateway 调用设备侧 mlink device 注册的工具,最终触发底盘、机械臂或业务应用动作。
下面是语音控制模块的软件分层示意图
本章对应代码目录:
components/agent_tools/
├── mlink_gateway/                  # Python 网关,聚合设备工具并对外暴露 MCP Server
│   ├── cli.py                      # mlink gateway start/run/status/tools/test/call
│   ├── main.py                     # 网关启动入口
│   ├── config/gateway.yaml         # 设备侧 TCP/Unix 监听与工具快照配置
│   ├── gateway/                    # 设备、工具注册和调用路由
│   ├── mcp/                        # MCP Server 与内置诊断工具
│   ├── protocol/                   # mlink JSON-RPC 会话
│   └── transport/                  # TCP/Unix 设备连接监听
└── mlink_device/                   # C 语言设备侧 SDK
│   ├── include/mlink.h             # 对外 C API
│   ├── core/
│   │   ├── mcp/                    # 设备侧 MCP 协议、工具、参数和返回值实现
│   │   ├── transport/              # transport 抽象与 Unix/TCP 硬件 I/O 实现
│   │   └── posix/                  # Linux/POSIX 系统适配层
│   ├── example/mlink_device_test.c # 最小设备示例,注册前进/后退/左转/右转/跳舞/停止工具
│   └── CMakeLists.txt              # 构建 libmlink_device.so 和 mlink_device_test
模块分为三层:
| 模块 | 运行位置 | 主要职责 |
|---|---|---|
| mlink_device | 机器人设备进程内 | 注册工具、声明参数、接收 tools/call、执行真实动作并返回结果。 |
| mlink_gateway | K3 本机或上位机 | 监听设备连接,执行 initialize / tools/list,把设备工具聚合为 MCP Server。 |
| Agent / voice_chat / Hermes | 语音交互应用 | 连接 MCP Server,让 LLM 根据自然语言自动选择并调用工具。 |
其中 mlink_device 是设备侧运行库,不依赖语音 Agent。它把设备动作抽象成 MCP tool,并在内部完成 initialize、tools/list、tools/call 等协议处理。应用侧只需要通过 include/mlink.h 注册工具和回调,不需要直接处理 JSON-RPC、schema 拼装、连接读写和线程调度。
mlink_device 面向 Linux 和 RTOS 类系统设计。当前仓库提供 Linux/POSIX 适配实现,系统相关能力集中在 core/posix/ 和 include/utils/,包括线程、队列、互斥锁、事件、时间和后台调度等封装;通信相关能力集中在 core/transport/ 和 include/transport/,通过 hwio_ops 抽象底层读写与回调。移植到 RTOS 时,通常保留 MCP 协议层和公开 API,只替换系统适配层和底层 transport 实现。
网关默认对上层暴露 HTTP MCP 服务:
http://127.0.0.1:18765/mcp
设备侧默认支持两种连接方式:
| 传输 | 默认目标 | 适用场景 |
|---|---|---|
| Unix Socket | /tmp/mlink.sock | 设备进程与 gateway 在同一台机器上运行。 |
| TCP | 127.0.0.1:8080 | 设备进程通过 TCP 连接 gateway,适合后续扩展到跨进程或跨设备部署。 |
gateway 自带 3 个诊断工具:gateway.ping、gateway.status、gateway.list_devices。当设备连接成功后,设备工具会按 <device_id>.<tool_name> 形式暴露,例如 robot.move_forward、robot.dance、robot.stop_motion、linksee.start_host。
2. 环境准备
2.1 获取源码
SDK 源码获取和基础编译环境配置参考 2.3-构建编译。完成 SDK 初始化后,回到本文继续执行 §2.2。
后续命令默认在 spacemit_robot SDK 根目录执行。
2.2 编译
mlink_device 是设备侧 C SDK,编译后会安装公共头文件、动态库和测试程序。
source build/envsetup.sh
lunch k3-com260-omni-agent
m
编译完成后会在 output/envs/mlink-device 目录下生成 libmlink_device.so、include/mlink.h 和 mlink_device_test 可执行文件。
2.3 准备 mlink gateway 环境
mlink_gateway 是 Python 包,依赖 mcp[cli]、loguru 和 PyYAML。首次使用时回到 SDK 根目录,创建虚拟环境并安装可编辑包:
m_env_build components/agent_tools/mlink_gateway/
source output/envs/mlink-gateway/bin/activate
pip install -e components/agent_tools/mlink_gateway --prefer-binary
安装完成后应可以执行:
mlink gateway --help
常用命令:
| 命令 | 说明 |
|---|---|
| mlink gateway start | 后台启动 HTTP MCP 服务,默认监听 127.0.0.1:18765/mcp。 |
| mlink gateway run | 前台运行 gateway,适合调试日志。 |
| mlink gateway status | 查看 PID、HTTP endpoint、日志路径、Unix socket 和工具快照路径。 |
| mlink gateway tools | 通过 HTTP MCP endpoint 拉取当前工具列表、描述和参数 schema。 |
| mlink gateway tools <tool_name> | 查询单个工具详情,例如 mlink gateway tools robot.move_forward。 |
| mlink gateway tools --json | 输出机器可解析的工具元数据,适合脚本或自动化测试读取。 |
| mlink gateway test | 检查 MCP endpoint 是否可访问,并判断 robot 的动作工具是否已注册。 |
| mlink gateway call | 通过 HTTP MCP endpoint 直接调用指定工具,适合最小链路验证。 |
| mlink gateway stop | 停止后台 gateway。 |
| mlink gateway restart | 重启后台 gateway,并清理残留运行状态。 |
2.4 准备 LLM 与语音 Agent
如果需要完整语音控制,需要先准备语音 Agent 所依赖的 ASR、LLM 和 TTS。LLM 服务启动方式参考 4.4-LLM,Agent 端到端语音链路参考 4.5-Agent。
本文的最小联调只验证 mlink_device -> mlink_gateway -> MCP 链路,不强制要求麦克风、TTS 或真实机器人硬件。
3. 示例使用
3.1 最小 mlink 联调
本节只验证 mlink_device -> mlink_gateway -> MCP 链路,不依赖语音 Agent。使用 mlink_device_test 模拟机器人设备,它会注册六个无参数动作工具:
| 工具 | 参数 | 行为 |
|---|---|---|
| robot.move_forward | 无 | 模拟前进短动作。 |
| robot.move_backward | 无 | 模拟后退短动作。 |
| robot.turn_left | 无 | 模拟左转短动作。 |
| robot.turn_right | 无 | 模拟右转短动作。 |
| robot.dance | 无 | 模拟约 120 秒的长动作。 |
| robot.stop_motion | 无 | 立即停止当前动作,可中断跳舞等长动作。 |
启动 gateway 和设备示例:
source output/envs/mlink-gateway/bin/activate
mlink gateway restart
mlink_device_test restart
mlink_device_test status
mlink_device_test restart 会把设备示例切到后台运行,日志写入 /tmp/mlink-device-test.log。设备示例默认使用 Unix Socket 连接 /tmp/mlink.sock,设备名为 robot。继续执行最小验证:
mlink gateway tools robot.move_forward
mlink gateway call robot.move_forward
mlink gateway call robot.move_backward
mlink gateway call robot.turn_left
mlink gateway call robot.turn_right
mlink gateway call robot.dance
mlink gateway call robot.stop_motion
运行结束后,可查看cat /tmp/mlink-device-test.log 查看设备侧执行日志是否收到正确的指令。
这几条命令对应的能力点如下:
| 能力 | 预期现象 |
|---|---|
| 工具注册 | mlink gateway tools robot.move_forward 能看到工具描述,inputSchema 为空对象。 |
| 指令分发 | call robot.move_forward、robot.turn_left、robot.dance 等会被 gateway 路由到设备侧对应回调。 |
| 执行反馈 | call 命令会打印 Result;/tmp/mlink-device-test.log 会记录 motion、turn_left、dance 或 stop_motion 执行日志。 |
| 即时打断 | robot.dance 是约 120 秒长动作,随后调用 robot.stop_motion 会触发设备侧停止逻辑。 |
如果不继续执行 §3.2,联调结束后停止后台进程:
mlink_device_test stop
mlink gateway stop
mlink gateway 是通用 HTTP MCP 网关,不绑定某个固定工具。真实设备工具变化后,先用 mlink gateway tools 查询当前工具名、描述和 inputSchema,再用 mlink gateway call <tool_name> <arguments_json> 验证调用。
3.2 接入omni_agent
omni_agent 是 ai robot SDK 中语音交互的智能体,其支持 MCP 接入。mlink_gateway 对上层 Agent 暴露标准 HTTP MCP endpoint。omni_agent 可以连接本地 LLM,也可以连接云端 OpenAI 兼容 LLM。本节默认 §3.1 中的 gateway 和 mlink_device_test 已经在运行;
首次使用建议完整构建 omni_agent 目标:
然后将mcp的接入配置文件复制到omni_agent的配置文件目录下:
cp components/agent_tools/mcp/examples/configs/mlink_http.json \
     ~/.config/omni_agent/mcp.json
启动服务前,先确认音频的输入设备和输出设备是否正确。可以使用以下命令列出系统中的音频设备:
voice_chat -l
3.2.1 使用本地 LLM
接入输入和输出音频设备后,启动 voice_chat_daemon。
# 启动 voice_chat_daemon,语音服务启动需要一点时间,请耐心等待
voice_chat_daemon start --mcp
服务启动后,听到语音播报后,即可进行对话了。说以下口令验证链路:机器人前进、机器人后退、机器人向左转、机器人向右转、机器人跳个舞、机器人停止动作。通过以下命令查看日志观测动作:
tail -f /tmp/mlink-device-test.log
3.2.2 使用云端 LLM
使用云端 LLM,需要先在 mcp.json 中配置模型服务地址、模型名称和秘钥:vim ~/.config/omni_agent/llm.json,内容示例如下:
{
    "api_base": "https://api.deepseek.com",
    "api_key": "sk-...",
    "model_name": "deepseek-v4-flash"
}
服务启动后,说以下口令验证链路:机器人前进、机器人后退、机器人向左转、机器人向右转、机器人跳个舞、机器人停止动作。可以通过以下命令查看日志观测动作:
tail -f /tmp/mlink-device-test.log
3.3 接入 Hermes
Hermes 可以作为上层 Agent 直接连接 mlink gateway 的 HTTP MCP endpoint,并用自然语言调用设备工具。本节默认 §3.1 中的 gateway 和 mlink_device_test 已经在运行。
先用 hermes model 完成模型服务地址、模型名称和鉴权信息配置:
hermes model
再把 mlink gateway 写入 ~/.hermes/config.yaml:
mcp_servers:
    mlink-gateway:
        transport: http
        url: http://127.0.0.1:18765/mcp
        enabled: true
启动 Hermes:
hermes
在 Hermes CLI 中输入同样的验证口令:
机器人前进
机器人后退
机器人向左转
机器人向右转
机器人跳个舞
机器人停止动作
预期现象:
| 能力 | 预期现象 |
|---|---|
| 工具注册 | Hermes 连接 mlink-gateway 后能看到 robot.move_forward、robot.move_backward、robot.turn_left、robot.turn_right、robot.dance 和 robot.stop_motion。 |
| 指令分发 | “向前走一下”会触发 robot.move_forward;“跳个舞”会触发 robot.dance。 |
| 执行反馈 | Hermes 会把工具返回结果纳入回复。 |
| 即时打断 | “停止移动”或“停止跳舞”应触发 robot.stop_motion,设备侧停止长动作。 |
真实机器人应用接入方式相同,只需把 mlink_device_test 换成对应设备进程。当前仓库已有两个参考应用:
| 应用 | 设备进程 | 默认设备名 | 暴露工具 |
|---|---|---|---|
| Linksee | linksee_device unix linksee | linksee | linksee.start_host、linksee.start_inference、linksee.stop_host、linksee.stop_inference |
| LeRobot | lerobot_device unix lerobot | lerobot | lerobot.pick_cube |
例如 linksee_device unix linksee 连接成功后,可在 Hermes 中输入“启动 Linksee host”或“停止 Linksee 推理”;lerobot_device unix lerobot 连接成功后,可输入“抓木块”。Hermes 会将请求路由到对应 MCP tool。
4. 应用开发
本章面向设备应用开发者,说明如何把一个动作封装为可被语音 Agent 调用的工具。设备应用只需要依赖公开头文件 components/agent_tools/mlink_device/include/mlink.h。
4.1 接入模型
mlink_device 的边界是“设备能力注册与调用执行”。设备应用负责描述自己能做什么,SDK 负责把这些能力转换为 MCP tool,并处理协议收发、工具清单导出、参数解析、返回值封装和 transport 读写。
一个设备工具的接入流程如下:
- mlink_server_init(type, server_name) 创建设备 server,并连接 gateway。
- mlink_property_list_create() 创建参数列表,用 mlink_property_list_add_*() 描述工具输入。
- mlink_tool_create() 创建工具,绑定工具名、描述、参数 schema 和回调函数。
- mlink_server_add_tool() 把工具注册到当前设备 server。
- mlink_server_run() 保持设备进程运行,等待 gateway 下发 tools/call。
gateway 侧会把工具暴露为 <server_name>.<tool_name>。例如设备名为 robot、工具名为 move_forward 时,上层 Agent 看到的 MCP tool 名称是 robot.move_forward。
| 概念 | 设备侧写法 | gateway / Agent 侧看到 |
|---|---|---|
| 设备名 | mlink_server_init(..., "robot") | device_id = robot |
| 工具名 | mlink_tool_create("move_forward", ...) | robot.move_forward |
| 参数 | 无参数工具使用空 property list | inputSchema.properties 为空对象 |
| 返回值 | mlink_return_string("ok") | MCP tools/call result |
4.2 核心 API 速查
4.2.1 Server 生命周期
| 接口 | 说明 | 参数 | 返回值 |
|---|---|---|---|
| mlink_server_init | 创建设备侧 server,并连接 gateway。 | type:transport 类型;server_name:设备名,会成为 gateway 中的 device_id。 | 成功返回 mlink_server_t 指针,失败返回 NULL。 |
| mlink_server_run | 阻塞当前线程,保持设备进程运行。 | server:server 句柄。 | 无。 |
| mlink_server_destroy | 释放 server、transport 和后台调度资源。 | server:server 句柄。 | 无。 |
| mlink_notify_message | 向上层发送日志或状态通知。 | server:server 句柄;level:日志级别;logger:日志来源;text:通知内容。 | 无。 |
常用 transport:
| 类型 | 当前状态 | 说明 |
|---|---|---|
| TRANSPORT_TYPE_UNIX | 已实现 | 连接本机 /tmp/mlink.sock,适合设备进程与 gateway 同机部署。 |
| TRANSPORT_TYPE_TCP | 已实现 | 连接 127.0.0.1:8080,适合跨进程或跨设备部署。 |
| TRANSPORT_TYPE_MQTT / HTTP / WS / UART / SPI | 枚举预留 | 可通过新增 transport / hwio_ops 实现扩展。 |
4.2.2 参数 schema
| 接口 | 说明 | 参数 | 返回值 |
|---|---|---|---|
| mlink_property_list_create | 创建工具参数列表。 | 无。 | 成功返回 mlink_property_list_t 指针,失败返回 NULL。 |
| mlink_property_list_add_bool | 添加 bool 参数。 | list:参数列表句柄;name:参数名;has_default:是否有默认值;default_value:默认值。 | 成功返回 true,失败返回 false。 |
| mlink_property_list_add_int | 添加 int 参数,可生成 minimum / maximum 约束。 | list:参数列表句柄;name:参数名;has_default:是否有默认值;default_value:默认值;has_min:是否有最小值;min_value:最小值;has_max:是否有最大值;max_value:最大值。 | 成功返回 true,失败返回 false。 |
| mlink_property_list_add_string | 添加 string 参数。 | list:参数列表句柄;name:参数名;default_value:默认值,NULL 表示必填参数,非空表示可选参数并带默认值。 | 成功返回 true,失败返回 false。 |
| mlink_property_list_destroy | 释放参数列表。 | list:参数列表句柄。 | 无。 |
参数 schema 会通过设备侧 tools/list 暴露给 gateway。LLM 选择工具和生成参数时主要依赖工具描述和 inputSchema。
4.2.3 工具注册与回调
| 接口 | 说明 | 参数 | 返回值 |
|---|---|---|---|
| mlink_tool_create | 创建工具,并绑定工具描述、参数 schema 和回调。 | name:设备内局部工具名,例如 move_forward、stop_motion、pick_cube;description:工具描述;properties:参数列表;callback:工具回调;user_ctx:用户上下文;user_only:是否仅用户可见。 | 成功返回 mlink_tool_t 指针,失败返回 NULL。 |
| mlink_server_add_tool | 将工具注册到设备 server。 | server:server 句柄;tool:工具句柄。 | 成功返回 true,失败返回 false。 |
| mlink_tool_destroy | 释放未注册成功的工具。 | tool:工具句柄。 | 无。 |
| mlink_tool_callback_t | 工具回调类型,gateway 调用 tools/call 时进入该回调。 | properties:本次调用参数;user_ctx:用户上下文。 | struct mlink_return_value。 |
回调函数签名:
typedef struct mlink_return_value (*mlink_tool_callback_t)(
    const mlink_property_list_t *properties,
    void *user_ctx);
properties 是本次调用的参数快照。参数缺失、类型错误或超出 int 范围时,SDK 会在进入回调前返回错误。
工具命名和描述会直接影响 LLM 的工具选择效果。建议高频语音动作使用短且稳定的独立工具名,例如 move_forward、turn_left、dance、stop_motion;工具描述写清动作范围、常见中文口令和安全限制。长时间运行的动作应设计停止语义,优先提供独立停止工具,例如 stop_motion。回调中仍要做权限、状态和安全检查,不要完全信任 LLM 生成的参数;mlink 只负责协议转发,不替代急停、限速、超时等机器人安全控制。
4.2.4 参数读取与返回值
| 接口 | 说明 | 参数 | 返回值 |
|---|---|---|---|
| mlink_property_list_get_bool | 读取 bool 参数。 | list:参数列表句柄;name:参数名;out_value:输出值指针。 | 成功返回 true,失败返回 false。 |
| mlink_property_list_get_int | 读取 int 参数。 | list:参数列表句柄;name:参数名;out_value:输出值指针。 | 成功返回 true,失败返回 false。 |
| mlink_property_list_get_string | 读取 string 参数。 | list:参数列表句柄;name:参数名。 | 成功返回字符串指针,失败返回 NULL。 |
| mlink_return_bool | 创建 bool 返回值。 | value:返回值。 | struct mlink_return_value。 |
| mlink_return_int | 创建 int 返回值。 | value:返回值。 | struct mlink_return_value。 |
| mlink_return_string | 创建字符串返回值。 | value:返回值。 | struct mlink_return_value。 |
| mlink_return_json | 创建 JSON 返回值。 | json:cJSON 对象。 | struct mlink_return_value。 |
| mlink_return_image | 创建图片返回值。 | image:图片内容对象。 | struct mlink_return_value。 |
| mlink_return_value_free | 释放手动持有的返回值资源。 | value:返回值指针。 | 无。 |
在工具回调中直接 return mlink_return_*() 即可,SDK 会在序列化 tools/call 结果后释放返回值中的动态资源。只有应用自己长期持有 mlink_return_value 时,才需要调用 mlink_return_value_free()。
4.3 最小设备工具示例
下面示例展示如何注册 move_forward 和 stop_motion 两个无参数工具。真实应用中应把 printf 替换为底盘、机械臂或业务脚本调用。
#include <stdbool.h>
#include <stdio.h>
#include <mlink.h>

static struct mlink_return_value move_forward_cb(
    const mlink_property_list_t *props,
    void *user_ctx) {
    (void)props;
    (void)user_ctx;

    printf("move forward\n");
    return mlink_return_string("move forward started");
}

static struct mlink_return_value stop_motion_cb(
    const mlink_property_list_t *props,
    void *user_ctx) {
    (void)props;
    (void)user_ctx;

    printf("stop motion\n");
    return mlink_return_string("motion stopped");
}

static bool register_tool(
    mlink_server_t *server,
    const char *name,
    const char *description,
    mlink_tool_callback_t callback) {
    mlink_property_list_t *props = mlink_property_list_create();
    if (!props) {
        return false;
    }

    mlink_tool_t *tool = mlink_tool_create(
        name,
        description,
        props,
        callback,
        NULL,
        false);
    mlink_property_list_destroy(props);

    if (!tool || !mlink_server_add_tool(server, tool)) {
        if (tool) {
            mlink_tool_destroy(tool);
        }
        return false;
    }

    return true;
}

int main(void) {
    mlink_server_t *server = mlink_server_init(TRANSPORT_TYPE_UNIX, "robot");
    if (!server) {
        return 1;
    }

    if (!register_tool(
            server,
            "move_forward",
            "Make the robot move forward briefly. Use for Chinese voice commands: "
            "\"机器人前进\", \"前进\", \"向前\".",
            move_forward_cb) ||
        !register_tool(
            server,
            "stop_motion",
            "Stop the robot's current action immediately. Use for Chinese voice commands: "
            "\"机器人停止动作\", \"停止\", \"停下\", \"停止跳舞\".",
            stop_motion_cb)) {
        mlink_server_destroy(server);
        return 1;
    }

    mlink_server_run(server);
    mlink_server_destroy(server);
    return 0;
}
设备进程启动后,gateway 会主动执行:
- initialize:读取设备侧 serverInfo.name,作为 device_id。
- tools/list:读取设备已注册工具和参数 schema。
- 动态注册 MCP tool:把 move_forward 和 stop_motion 暴露为 robot.move_forward 和 robot.stop_motion。
- tools/call:当 Agent 调用 robot.move_forward 或 robot.stop_motion 时,转发为设备侧对应回调。
4.4 CMake 链接方式
下游 C/C++ 组件可以参考 application/ros2/linksee/linksee_app/CMakeLists.txt 或 application/native/lerobot_app/CMakeLists.txt。
最小 CMake 片段如下:
add_executable(robot_device main.c)

find_library(MLINK_DEVICE_LIB NAMES mlink_device
    PATHS ${CMAKE_INSTALL_PREFIX}/lib NO_DEFAULT_PATH)
find_path(MLINK_DEVICE_INCLUDE_DIR NAMES mlink.h
    PATHS ${CMAKE_INSTALL_PREFIX}/include NO_DEFAULT_PATH)

if(NOT MLINK_DEVICE_LIB OR NOT MLINK_DEVICE_INCLUDE_DIR)
    message(FATAL_ERROR "mlink_device not found. Build components/agent_tools/mlink_device first.")
endif()

target_include_directories(robot_device PRIVATE ${MLINK_DEVICE_INCLUDE_DIR})
target_link_libraries(robot_device PRIVATE ${MLINK_DEVICE_LIB})
包依赖建议在当前组件的 package.xml 中声明:
<depend>mlink_device</depend>
这样使用 m 或 mm 构建时,构建系统会先编译并安装 mlink_device,再编译当前应用组件。
4.5 系统封装与移植接口
mlink_device 内部把系统能力和通信能力做了分层封装,便于在不同运行环境中复用同一套工具注册 API。
| 层级 | 代码位置 | 说明 |
|---|---|---|
| 公开应用 API | include/mlink.h | 设备应用只依赖这一层,负责 server 生命周期、工具注册、参数读取和返回值创建。 |
| MCP 协议层 | core/mcp/ | 实现 initialize、tools/list、tools/call,生成工具 inputSchema,执行工具回调。 |
| transport 抽象层 | include/transport/、core/transport/ | 通过 transport_register() / transport_create() 管理不同通信实现。 |
| 硬件 I/O 适配层 | include/transport/hwio.h、core/transport/hwio/ | 通过 hwio_ops 封装 init、deinit、write、callback,当前已实现 Unix Socket 和 TCP。 |
| 系统适配层 | include/utils/、core/posix/ | 封装线程、队列、互斥锁、事件、时间、后台调度、链表和日志等基础能力。 |
当前 Linux 版本使用 core/posix/ 实现系统接口,并提供 TRANSPORT_TYPE_UNIX 和 TRANSPORT_TYPE_TCP 两种可用 transport。移植到 RTOS 时,建议保持 include/mlink.h 和 core/mcp/ 不变,主要替换或新增以下部分:
| 适配项 | Linux/POSIX 当前实现 | RTOS 移植关注点 |
|---|---|---|
| 线程与调度 | core/posix/task.c、background_sched.c、schedule.c | 替换为 RTOS task/thread、work queue 或消息循环。 |
| 同步与队列 | core/posix/mutex.c、queue.c、event_group.c | 替换为 RTOS mutex、queue、event flag。 |
| 时间接口 | core/posix/sys_time.c | 替换为 RTOS tick 或 monotonic time。 |
| 底层通信 | core/transport/hwio/unix.c、tcp.c | 根据系统能力实现 TCP、UART、SPI、MQTT 或其他链路。 |
| 日志输出 | include/utils/log.h | 可替换为板端日志系统、串口日志或平台 tracing。 |
因此,设备应用代码通常不需要关心自己运行在 Linux 还是 RTOS 上;只要平台完成系统适配和 transport 适配,同样的工具注册代码就可以复用。
5. 调试指南
(1)检查 gateway 是否启动。
mlink gateway status
重点确认:
Status: running
HTTP listener: ready
UNIX socket: /tmp/mlink.sock
(2)检查设备工具是否注册。
mlink gateway tools
如果只看到 gateway.ping、gateway.status、gateway.list_devices,说明 gateway 可用,但设备尚未连上或工具同步失败。
(3)查看 gateway 日志。
tail -f /tmp/mlink-gateway/gateway.log
设备正常连接时,日志中应出现类似:
Device robot initialize -> ...
Registered tool robot.move_forward from device robot
Registered tool robot.move_backward from device robot
Registered tool robot.turn_left from device robot
Registered tool robot.turn_right from device robot
Registered tool robot.dance from device robot
Registered tool robot.stop_motion from device robot
(4)查看工具快照。
cat /tmp/mlink.tools.json
该文件由 gateway 的 tools_snapshot 功能生成,便于确认当前动态工具和内置工具。
(5)前台运行 gateway。
mlink gateway stop
mlink gateway run
前台模式会把日志直接输出到终端,适合观察设备连接、断连和 tools/call 转发过程。
(6)检查 socket 或端口。
ls -l /tmp/mlink.sock
ss -ltnp | grep 18765
ss -ltnp | grep 8080
18765 是上层 MCP HTTP 服务端口,8080 是 gateway 默认监听设备 TCP 连接的端口。
6. 常见问题
| 现象 | 可能原因 | 处理 |
|---|---|---|
| mlink: command not found | 未激活 mlink-gateway 虚拟环境,或未执行 pip install -e | source output/envs/mlink-gateway/bin/activate 后重新安装 gateway 包。 |
| mlink gateway tools 只有 gateway.* | 设备进程未启动、连接失败或工具同步失败 | 先启动 mlink_device_test 或真实设备进程,再查看 /tmp/mlink-gateway/gateway.log。 |
| 设备启动时报 UNIX connect to /tmp/mlink.sock failed | gateway 未启动,或残留 socket 状态异常 | 执行 mlink gateway restart 后重新启动设备进程。 |
| HTTP MCP endpoint 访问失败 | gateway 未运行、端口被占用或虚拟环境不一致 | 执行 mlink gateway status,必要时改用 --mcp-port 指定新端口。 |
| Agent 能对话但不会调用工具 | MCP 配置未加载、LLM 不支持 Tool Calling、system prompt 没有说明可用工具 | 确认 mlink_http.json 路径、模型能力,并执行 mlink gateway tools 确认工具已注册。 |
| 工具调用到了错误设备 | 多个设备使用了相同 server_name,后连接设备覆盖前一个设备 | 给不同设备设置唯一名称,例如 robot1、linksee、lerobot。 |
| 长动作无法停止 | 工具回调阻塞或未设计停止语义 | 将长动作放到后台线程执行,并提供 stop 参数或独立停止工具。 |